CELLA mancipes et fabrum fasciculum praebent notam seriem cratium logisticorum omnibus et singulis transpositio. productio linea finitur, sed utres incipiunt. Inconveniens onus continentiam et impensas impensas manuum operarum pestem cottidianam efficit. Cum cursare non involvantur efficaciter vel secure, tota copia catenae patitur. Portarentur adepto moratus est. Products damnum.
Ad has inefficaces componendas, sector materialis tractans magnam mutationem technologiarum provectarum expertus est. Traditionalis involutio methodi, ut sunt machinis strenuis manus involuti vel immobiles turntabiles, saepe omittunt magnae facultatis productionis necessitates aequare. Facultates vestibulum celeriter dilatantur. Apparatu accommodare.
Industria analystae notant distinctum versorium in fine-of-linea trends packaging. Coactus aestuariis voluminum e-commerciorum et inopiae laboris chronicae, copia catenae ducum derelinquunt rigidam, oppese-down machinam. Logistics moderni modulationem postulat. Facultates apparatum requirunt qui consilia variae areae aptat sine modificationibus structurarum pretiosorum excitato. Haec industria dilatata impulsus pro agilitate mobiles roboticos novum vexillum pro horreis dynamicis facit.
Et ideo est maxime accommodatum machina robot proten wrap emersit ut solutionem lusoriam commutantem. Articulus hic exacte explorat ubi et quomodo haec technicae artis novalis in hodiernam facilitatem quadrat. Objectum dabimus, pervestigationes machinativae ad auxilium decernentium fabris adiuvandum decernemus si hoc instrumentum ad suas operationes capitale ius est collocandum.
Key Takeaways
- Versatile Footprint: Involucri robotici singularem loci flexibilitatem offerunt. Apti sunt in spatia stricta, dynamica, vel non ligula, ubi involucri traditi turntableia simpliciter institui non possunt.
- Inconsutilem Integratio: Hae machinae automatae facile in fine productionis sequentiam integrant. Manus liberam packaging workflow creant quae finem-of-linea bottlenecks eliminat.
- Onera unconventionalia tractans: mobiles involucri praestant ad concilianda oversized, gravissima, aut onera fragilia. Numquam tu iterum movere securus grabatum.
- High Return on Investment: Exsequens technologiam hanc reducit tractum cinematographicum vastum per progressas facultates prae-tractas. Productum damnum extenuat et laborem manualem realitatem ad altiora opera aestimanda locat.
- Future-Proofing: Accommoda mobilia unitates efficit ut facilitas tua agilis permanet. Parata sustines productionem scandere sine extensione ponderis iude requirendo.
Quid Prorsus est robot Extende AMICTORIUM Machina?
Ut sciatur ubi hoc instrumentum aptat, necesse est nucleum eius mechanica definire. Traditional turntable involucris nere grabatum in basi motorized. Involucri bracchii gyratorii utuntur ingens fixum chalybeum ad movendum velum circa grabatum stationarium trahendum. Involucri robotici cum distincta autonomia agunt. Processus involuti directe ad onus afferunt.
Inaedificata sensoriis, logicae programmabilis moderatoris et urbani programmatio automatio has machinis permittit legere grabati dimensiones physicas in real-time tempore. Machina automatice altitudinem, latitudinem et vim continentiae requisitam computat. Applicat exactam intentionem pelliculam sine hominum interventu necessariam. Haec notitia agitata accessus errorem humanum tollit, ad integritatem structuram convenientem pro unoquoque grabato.
Intellige unitates mobiles sui iuris. Hae altilium-operatae robots se pellunt. Operator grabatum in area guttas, velum applicat, et abducit. Robot navigat iter rotundum praecisum, cinematographicum ab imo ad summum dispensans. Postquam finitus est, e lane mercatura movet. Patet statim area.
Certis systematis roboticis multi-axis industrialibus armis utuntur. Articulare cursares involvere ad celeritates maxime altas. Dum stataria, articulatio provecta permittit ut cinematographicum circa complexum figurarum chirurgicam praecisionem extendere permittat. Hae typice integrantur directe in systemata TRADUCTORIA summus celeritatum ad volumina productionis massivarum.
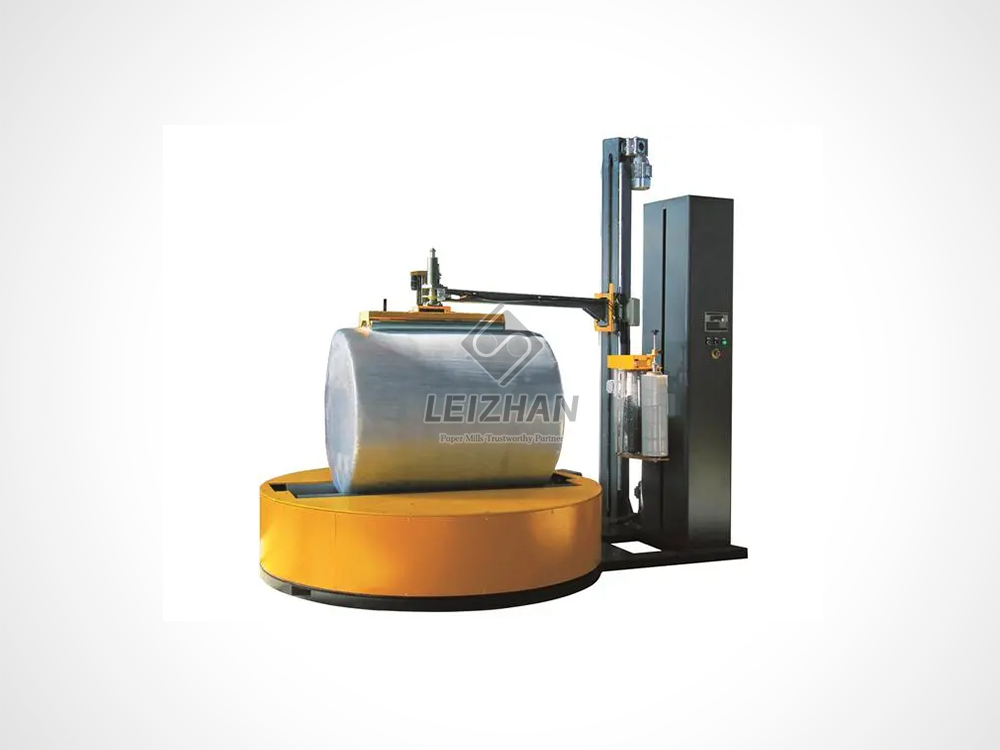
Perpendendis Current Cell Layout: Ubi corporis convenit?
Nova machina integrans semper sollicitudines immediatas de area spatii levat. Traditional involucra magnum, dedicatum et permanentem vestigium requirunt. Facultates eas in pavimento claude debent. Stringentes areas circa eas collocare debent pro alvi forklift.
In fabricandis, cellula fasciculatio ad certam dispositionem instrumentorum ad optimize materialis fluxum destinatum refertur. Integrant mobile fascia tua cellula layout est valde efficax. Forklift negotiationis vel pedestrem salutem non perturbat zonis. Quia portatile est, non requirit vestigium institutionis permanentis. Cum machina otiosa est, in statione stipendii parcitur.
Haec portabilitas ingens commodum praebet magnas facultates cum statio decentra stipendio. Loco grave, instabile, grabatum involutum per horreum transportandum, machinam protinus ad grabatum deportas. Haec decentralized accessus vehementissime forklift temporis peregrinationes superfluas minuit et pericula salutis mitigat.
Integrating cum linea automated Palletizing
Crebra et pretiosa res in summo throughput facultates est finis bottleneck linea. Haec discrepantia fit cum summus celeritas ACERVUS productorum linea palletizing multo velocius quam turma packaging conciliare potest. Unwrapped grabatis cumulare officinas areæ. Moras semitas multiplica, tandem cogens palletizer omnino productionem consistere.
Ponens summus velocitatis fasciculus roboticus statim in missione palletizer punctum operis continuum efficit. Cum primum onus aedificatur, systema roboticum involutionem cycli inchoat. Haec continentia statim efficit ut onus constitutione muniatur antequam semper moveatur. Lobortis shifting is virtually eliminated.
Verum finem assequendum ut-finem efficientia machinis communicandi requirit. Involucri robotici moderni integrant in retiaculis facultatis centralis imperium per CELLA Management Systems. Recipiunt notitias reales temporis ex transvehentibus flumine, sino fascia ad ipsum gressum. Si linea acceleratur, robot cyclum suum componit secundum perfectam synchronizationem servandam.
Actionable Election Guide: Where Does Each Wrapper Fit Best?
Vexillum involucrum sufficiunt ad bona uniformia, sed robotici involucri in ambitu provocando vere lucent. Tuas specificas uber species aestimans et parametri operationales declarabit quae ars opportuna est. Directam comparationem compilavimus ut iudicia tua machinalis et procuratio dirigat.
| Wrapper Type |
optimus apta varius |
Footprint opus est |
max Lond capacitas |
| Turntable Wrappers |
Vexillum, aequabile, cursare. Medium volumen operationum Belgicarum. |
Magnum, perpetuum spatium dedicatum. |
Stricte a capacitate motore circumscripta, typice circa 1500kg - 2000kg. |
| Brachium rotarium Wrappers |
Altus instabilis, leve onus. TRADUCTOR summus velocitatis integratio. |
Ingens fixa pectora ferro, laquearia alta alvi requirebat. |
Virtute infinita, ut onus in solo vel TRADUCTOR incumbit. |
| Mobile robot Wrappers |
Oversized, gravia, vel fragilia onera. Decentralized stipare statio. |
Donec adipiscing semper tincidunt. Pedes 3-4 alvi depellendi requirit. |
Infinitus. Machina onus stationarium circumagit. |
Onera enim supposititia et impariter conformata, vexillum machinarum turntilium deficiunt. Limitationes strictae magnitudinis habent diametrum basi nendi. Si turntable grabatus imminet, tuto obvolvi non potest. Mobile robot hanc limitationem omnino excludit. Facile navigat ingens, cursare irregulariter formatum sicut machinae graves, ostia, aut chartae rotundi oversized.
Considera logistics tractandi onera gravissima vel instabilia. Pone forklift operator navigium 2.500 librarum grabatum laxe reclinatum item per indu horreis. Omne rursus acre periculum in vertuntur calamitosas. Involvens onus directe in solo loco eliminat necessitatem feugiat securum movendi. Hoc periculum maius logisticum omnino diminuit.
Tertia pars logistics provisores saepe tractant ambitum altum miscere. Procedunt varietates grabatus magnitudinum et ponderum indies. Pannus roboticus hic perfectus est. Sensores eius automatice scandunt et involuti parametri ad unumquemque onus accommodent, nullum recalibrationem manualem inter cyclos requirunt.
Commune Erroribus vitare cum deducentes Wrapping Automation
Circumsedere in apparatu provectae packaging upgrade notabile est operational. Sed pauper exsecutio suam efficaciam diminuit. Partes machinalis plures communes consilium et operationales foveas vitare debet.
Neglecta pugna et logistics increpans error criticus est pro unitatibus mobilibus. Numquam ad consilium decurrentis downtime consistere potest finis productionis mediae subcinctus. Facultates schedulas strictas praecipientes constituere debent vel in permutabilibus altilium sarcinas collocare ut operationem continuam, multi mutationem operandi curent.
Qualitas pavimenti est altera frequentia excubitoria. Rotae mobiles certae rotis et sensoriis ad navigandum nituntur. Relative levia requirunt, plana concreta contignationibus. Rima profunda, superficies inaequalis, vel nimia strages machinae iter perturbant. Hoc facit inaequale applicationis pelliculae vel triggers invitis shutdowns salutis.
Despectio amet qualis est pretiosus error. Summus tech apparatu summus qualitas consumables requirit. Utens vilis, humilis-gradus proten film in sophisticated brachium roboticum seu mobile unitas ducit ad cinematographicum pulsum. Apparatus clavorum downtime, et onus continentiae ultimo decipitur.
Protocolla salutis imminens casus inducit ad officium. Dum robots ad salutem meliorem destinantur, motus sui iuris in opera humana praeparationem requirit. Procuratio salutem curare debet scanneribus calibratis rite. Employees debent recipere sufficientem exercitationem de instrumento mutuato cum automated in area.
Redi in elit Upgrading ad robot extende AMICTORIUM Machina
Sumptus capitales per mensurabiles reditus oeconomicos iustificari debent. Upgrading ad fasciculum roboticum significantes utilitates reddit per tria genera prima operativa.
Materia compendia per cinematographica prae- tractum velocissimo payback praebent. Involutio manualis typice consequitur tractum cinematographicum tantum 10 ad 20 percent. In summa contra, machinae roboticae industriales plumae pre-protentae raedae potentes sunt. Haec systemata consuetudinaliter cinematographicam ab 250 ad 300 centesimis extendunt antequam onus tangat. Unum volumen cinematographici significanter diutius durat, protracte reducens annuos sumptus consumabiles.
Labor reallocation non mutat efficientiam horreorum. Involutio manualis est labor intensus, temporis consumptio, et notum ob repetita motum iniuriarum causandum. Automatio hic processus occultas impensas manuum labori aufert, inclusas iniurias et tarditates lassitudine agitatae. Operarii absolvuntur ad operas superiores valorem, sicut ordo legendi, qualitas temperantia, aut audiendi outbound.
Reductio in product damnum fundum lineam tuam protegit. Inconveniens manualis involutio perducit ad solvendas sarcinas quae trabeae vel ruinae per transitum faciunt. Involucrum roboticum mathematice continentem vim optimized ad omnem pollicis pollicis applicat. Producta copia extat integra catena. Pretiosa redit, onera feugiat clamat, et bona laesa scribe-offs significanter stillant.
conclusio
Protentum roboticum involucrum non est solum fragmentum adiecta instrumenti. Est upgrade logistical opportuna. Hanc technologiam integrando, facultates spatium areae suae optimizant, ampullas in fine lineae productionis tolle, et efficientiam comprehensivam horreis pellunt.
Capital initialis collocatio altiores esse potest quam instrumenta manualia acquirendi vel ingressuri gradus turntables. Autem, flexibilitas operationalis diuturnum, aucta salus opificis, et compendia vehemens materialis, valde utilem faciunt decisionem. Currentem solum spatium aestimare, indagare fabricationem tuam bottlenecks, et upgrade tui laboris fluxum. Explorate summus perficientur solutiones involutionis apud Leizhan Paper Tech, ut accuratam configurationem invenias quae facilitas tua singularia postulata perficiendi occurrit.
Frequenter Interrogata
Quantum spatium requiritur ad operandum mobile robot proten machinae wrap?
Plerumque requirit circiter 3 ad 4 pedes alvi circa perimetrum stationarii grabatum. Hoc permittit sensores machinae, ut feliciter sine impedimento navigare possit, eamque valde aptam facit ad rationes varias, arte refertas facilitates.
Potest fascia brachii robotici aequare cum linea palletizing alta velocitate?
Ita. Systema brachii robotici fixum incredibiliter ieiunant et nominatim machinantur pro ambitus ambitus summus. Celeriter gressum automated palletizeribus facile aequant, ne quodlibet extremitatis lineae ampullas a formando impediant.
Quid est maximum pondus a robot proten wrap machina tractare potest?
Quia grabatum in area horreis stationarius manet, pondus modum essentialiter infinitum est. Dissimiles involucris turntables quae physice motoris pondus sustinent, robot tantum dimensiones corporis oneris, non massam suam describunt.
Quomodo involucris robotici graves chartas rotulos tractant?
Involucri robotici valde efficaces sunt ad rotulos chartaceos. Parametri speciales programmari possunt in systematis machinae imperium ad tensionem specialiter aptandam pro figuris cylindricis. Hoc praestat gravia volumina arcte ligata sine charta marginibus contrita.
Quid est schedula sustentationis pro mobilibus involutionibus robots?
Industriae mobiles involucri exercitationem praebentivam sustentationem forklift similem requirunt. Hoc includit sensorem cottidianum abstergendi, altilium terminales hebdomadae inspectiones, et menstruum in vectura globulorum prae- tractum coercet et rotas agitant ut optimales cinematographici cessus et accurate navigandi curent.
Exigit specialis proten film?
Dum vexillum apparatus-gradus proten pellicula utetur, valde commendatur ut summus perficientur, summus cedat cinematographicus. Hoc tibi concedit ut plene utantur facultates prae- tendas machinae robusti, maximising tua materialia compendiorum sumptus et impedimentum cinematographici praevertendi.
Quousque pugna durat in fascia robotico mobili?
Maxime normae industriae exempla inter 150 ad 250 grabatis involvere possunt unum plenum crimen. Haec facultas facile vexillum 8-horarum transcursum perficiendis operit antequam machina in statione sua inplenda eget.


