Laojuhatajad ja pakendiinsenerid seisavad igas vahetuses silmitsi tuttavate logistiliste takistustega. Tootmisliin saab otsa, aga algavad kitsaskohad. Ebaühtlane koormuse piiramine ja pidevalt kasvavad käsitsitöö kulud vaevavad igapäevaseid toiminguid. Kui kaubaaluseid ei pakita tõhusalt ega turvaliselt, kannatab kogu tarneahel. Saadetised viibivad. Tooted saavad kahjustatud.
Nende ebaefektiivsuste kõrvaldamiseks on materjalikäitlussektor läbi teinud ulatusliku nihke arenenud tehnoloogia poole. Traditsioonilised mähkimismeetodid, nagu raske käsitsi pakkimine või statsionaarsed pöördlauaga masinad, ei suuda sageli suure võimsusega tootmisvajadustega sammu pidada. Tootmisrajatised laienevad kiiresti. Seadmed peavad kohanema.
Tööstusanalüütikud märgivad, et lõpp-pakendite suundumustes on selge pöördepunkt. Ajendatuna kasvavatest e-kaubanduse mahtudest ja kroonilisest tööjõupuudusest, loobuvad tarneahela juhid jäigast, poltidega kinni keeratud masinatest. Kaasaegne logistika nõuab modulaarsust. Rajatised nõuavad seadmeid, mis kohanduvad korruseplaanide muutumisega ilma kulukaid struktuurimuudatusi käivitamata. See kogu tööstusharu hõlmav tõukejõud muudab mobiilse robootika dünaamiliste ladude uueks standardiks.
Järelikult väga kohanemisvõimeline robot-venitusmähismasin on kujunenud mängu muutva lahendusena. See artikkel uurib täpselt, kuhu ja kuidas see uuenduslik tehnoloogia kaasaegsesse rajatisse sobib. Anname objektiivseid ja insenerikeskseid teadmisi, mis aitavad otsustajatel kindlaks teha, kas see seade on nende tegevuse jaoks õige kapitaliinvesteering.
Võtmed kaasavõtmiseks
- Mitmekülgne jalajälg: Robotümbrised pakuvad võrreldamatut ruumilist paindlikkust. Need sobivad kitsastesse, dünaamilistesse või ebatavalistesse ruumidesse, kuhu traditsioonilisi pöördlaua ümbriseid lihtsalt paigaldada ei saa.
- Sujuv integreerimine: need automatiseeritud masinad on tootmisjärjestuse lõpus hõlpsasti integreeritavad. Need loovad käed-vabad pakendamise töövoo, mis kõrvaldab rea lõpus olevad kitsaskohad.
- Ebatavaliste koormate käsitsemine: mobiilsed ümbrised on suurepärased ülegabariidiliste, üliraskete või habraste koormate kinnitamisel. Kinnitamata kaubaalust ei pea te enam kunagi teisaldama.
- Kõrge investeeringutasuvus: selle tehnoloogia rakendamine vähendab venituskile raiskamist tänu täiustatud eelvenitusvõimalustele. See minimeerib toote kahjustamist ja suunab käsitsi töö ümber suurema väärtusega ülesannetele.
- Tulevikukindel: mobiilsete üksuste kohandamine tagab, et teie rajatis püsib paindlikuna. Olete valmis tootmist mastaapima, ilma et oleks vaja ulatuslikke paigutuse kapitaalremonti.
Mis täpselt on Robot Stretch Wrap masin?
Et mõista, kuhu see seade sobib, peame määratlema selle põhimehaanika. Traditsioonilised pöördaluse ümbrised keerutavad alust mootoriga alusel. Pöördvarre ümbrised kasutavad massiivset fikseeritud terasraami, et keerutada kile ümber statsionaarse kaubaaluse. Robotümbrised töötavad selge autonoomiaga. Nad toovad mähkimisprotsessi otse koorma juurde.
Sisseehitatud andurid, programmeeritavad loogikakontrollerid ja keerukad automatiseerimistarkvara võimaldab neil masinatel lugeda reaalajas kaubaaluse füüsilisi mõõtmeid. Masin arvutab automaatselt kõrguse, laiuse ja vajaliku kaitsejõu. See rakendab täpselt vajalikku filmi pinget ilma inimese sekkumiseta. See andmepõhine lähenemisviis kõrvaldab inimlikud vead, tagades iga kaubaaluse järjepideva struktuuri terviklikkuse.
Kaaluge mobiilseid autonoomseid üksusi. Need akuga töötavad robotid sõidavad ise. Operaator viskab kaubaaluse põrandale, kinnitab kile ja kõnnib minema. Robot liigub mööda täpset ringikujulist rada, jaotades kilet alt üles. Kui see on valmis, liigub see liiklusrajalt välja. Põrand on koheselt puhas.
Fikseeritud robotsüsteemid kasutavad mitmeteljelisi tööstuslikke relvi. Need on liigendühendusega, et pakkida kaubaaluseid väga suurel kiirusel. Statsionaarselt võimaldab nende täiustatud liigendus neil kirurgilise täpsusega manööverdada venitavat kilet keeruliste konfiguratsioonide ümber. Tavaliselt integreeritakse need otse kiiretesse konveierisüsteemidesse suurte tootmismahtude jaoks.
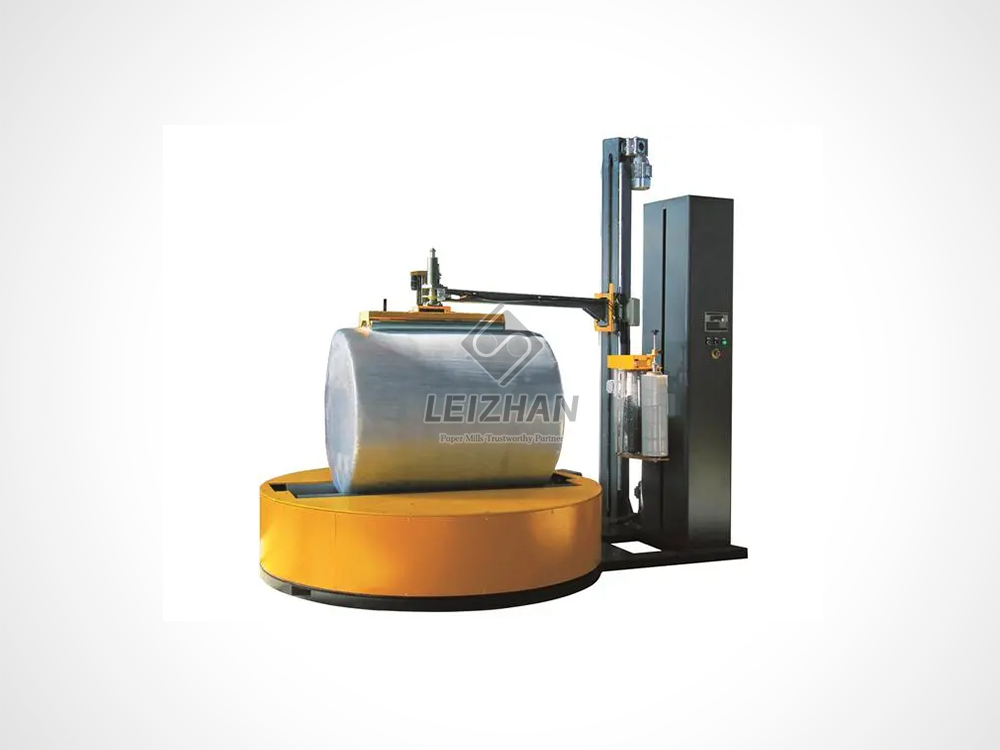
Teie praeguse lahtri paigutuse hindamine: kuhu see füüsiliselt sobib?
Uute masinate integreerimine tekitab alati muret põrandapinna pärast. Traditsioonilised ümbrised nõuavad suurt, pühendunud ja püsivat jalajälge. Seadmed peavad need põranda külge kinnitama. Nad peavad eraldama enda ümber alalised peatumisalad kahveltõstuki vabastamiseks.
Tootmises viitab pakkerakk materjalivoo optimeerimiseks mõeldud seadmete konkreetsele paigutusele. Mobiiliümbrise integreerimine teie seadmesse lahtri paigutus on väga tõhus. See ei häiri tõstukite liiklust ega jalakäijate turvatsoone. Kuna see on kaasaskantav, ei vaja see püsivat paigaldusala. Kui masin seisab jõude, pargib see kompaktsesse laadimisjaama.
See teisaldatavus pakub suuri eeliseid detsentraliseeritud pakkimisjaamadega rajatistele. Selle asemel, et transportida üle lao rasket, ebastabiilset pakendamata kaubaalust, tood masina otse alusele. See detsentraliseeritud lähenemisviis vähendab drastiliselt tarbetut tõstuki sõiduaega ja vähendab ohutusriske.
Integreerimine automaatse kaubaaluste liiniga
Suure läbilaskevõimega rajatiste sagedane ja kulukas probleem on liinilõpu kitsaskoht. See lahknevus ilmneb suurel kiirusel kaubaaluste liin virnastab tooted palju kiiremini, kui pakendamismeeskond suudab neid kinnitada. Pakkimata kaubaalused kogunevad tehase põrandale. Jälgimisviivitused mitmekordistuvad, sundides lõpuks kaubaaluseid tootmise täielikult peatama.
Kiire robotmähise paigutamine kohe kaubaaluse väljastuspunkti tagab pideva töövoo. Niipea kui koorem on ehitatud, käivitab robotsüsteem mähkimistsükli. See vahetu isolatsioon tagab, et koorem on struktuurselt kinnitatud enne selle liigutamist. Karbi nihutamine on praktiliselt välistatud.
Tõelise otsast lõpuni tõhususe saavutamiseks on vaja masinaid suhelda. Kaasaegsed robotmähised integreeruvad laohaldussüsteemide kaudu rajatise kesksesse juhtimisvõrku. Nad saavad reaalajas andmeid ülesvoolu konveieritelt, võimaldades ümbrisel ise tempot teha. Kui liin kiireneb, kohandab robot oma tsükliaega vastavalt, et säilitada täiuslik sünkroniseerimine.
Rakendatav valikujuhend: kuhu iga ümbris kõige paremini sobib?
Ühtse kauba jaoks piisab standardsetest ümbristest, kuid robotümbrised säravad tõeliselt väljakutseid esitavas keskkonnas. Konkreetsete tootetüüpide ja tööparameetrite hindamine selgitab, milline tehnoloogia sobib kõige paremini. Oleme koostanud otsese võrdluse, et suunata teie inseneri- ja hankeotsuseid.
| Mähise tüüp |
Parima sobivuse stsenaariumi |
jalajälje nõue |
Maksimaalne kandevõime |
| Pöördlaua ümbrised |
Standardsed, ühtlased kaubaalused. Madala kuni keskmise helitugevusega toimingud. |
Suur alaline pühendatud ruum. |
Mootori töömaht on rangelt piiratud, tavaliselt umbes 1500–2000 kg. |
| Pöördkäepidemed |
Väga ebastabiilsed, kerged koormad. Kiire konveieri integreerimine. |
Massiivne fikseeritud terasraam, vajalik kõrge lae kliirens. |
Praktiliselt piiramatu, kuna koorem toetub põrandale või konveierile. |
| Mobiilsed robotpakendid |
Liiga suured, rasked või haprad koormad. Detsentraliseeritud pakkimisjaamad. |
Null püsiv jalajälg. Nõuab 3-4 jala pikkust kliirensit. |
Lõpmatu. Masin sõidab ümber seisva koorma. |
Ülegabariidiliste ja veidra kujuga koormate puhul ebaõnnestuvad standardsed pöördlauamasinad. Neil on ranged suurusepiirangud, mis tulenevad nende ketrusaluse läbimõõdust. Kui kaubaalus ulatub üle pöördaluse, ei saa seda ohutult mähkida. Mobiilne robot kõrvaldab selle piirangu täielikult. See liigub hõlpsalt massiivsete, ebakorrapärase kujuga kaubaalustel, nagu raskete masinate osad, uksed või liiga suured paberirullid.
Mõelge äärmiselt raskete või ebastabiilsete koormate käsitsemise logistikale. Kujutage ette tõstukijuhti, kes liigub 2500-naelasel alusel lahtiselt virnastatud esemetega üle elava lao. Iga järsk pööre ähvardab katastroofilise lekkega. Koorma otse põrandale paika mähkimine välistab vajaduse kinnitamata kauba teisaldamiseks. See maandab täielikult suure logistilise riski.
Kolmandatest osapooltest logistikateenuse pakkujad tegelevad sageli mitmekesise keskkonnaga. Nad töötlevad iga päev laias valikus erineva suuruse ja kaaluga kaubaaluseid. Siin sobib suurepäraselt robotümbris. Selle andurid skannivad ja kohandavad automaatselt iga kordumatu koormuse mähkimisparameetreid, mis ei nõua tsüklite vahel käsitsi ümberkalibreerimist.
Levinud vead, mida mähkimisautomaatika rakendamisel vältida
Täiustatud pakkimisseadmetesse investeerimine on märkimisväärne tegevuse uuendus. Halb rakendamine vähendab aga selle tõhusust. Insenerimeeskonnad peavad vältima mitmeid levinud projekteerimis- ja töölõkse.
Aku ja laadimislogistika ignoreerimine on mobiilsete üksuste jaoks kriitiline viga. Laadimise seisakuid planeerimata jätmine võib peatada rea lõpu tootmise keset vahetust. Rajatised peavad kehtestama range laadimisgraafiku või investeerima vahetatavatesse akudesse, et tagada pidev töö mitmes vahetuses.
Põranda kvaliteet on veel üks sagedane järelevalve. Mobiilsed robotid toetuvad navigeerimiseks täppisratastele ja anduritele. Need nõuavad suhteliselt siledaid, tasaseid betoonpõrandaid. Sügavad praod, ebatasased pinnad või liigne praht häirivad masina liikumisteed. See põhjustab kile ebaühtlast pealekandmist või vallandab soovimatud ohutusväljalülitused.
Filmi kvaliteedi alahindamine on kulukas viga. Kõrgtehnoloogilised seadmed nõuavad kvaliteetseid kulumaterjale. Odava madala kvaliteediga venituskile kasutamine keerukal pinnal robotkäsi või mobiilne üksus viib pideva filmilõksumiseni. Masina seisakuajad suurenevad ja koormuse piiramine on lõpuks ohus.
Ohutusprotokollide eiramine põhjustab tööõnnetusi. Kui robotid on loodud ohutuse parandamiseks, siis autonoomse liikumise juurutamine inimese tööruumi nõuab ettevalmistust. Juhtkond peab tagama, et ohutuskannerid on korralikult kalibreeritud. Töötajad peavad saama piisava väljaõppe põrandal asuvate automatiseeritud seadmetega suhtlemiseks.
Investeeringutasuvus robotite venitusmähismasinale üleminekul
Kapitalikulutused peavad olema põhjendatud mõõdetava rahalise tuluga. Robotümbrisele üleminek annab olulisi eeliseid kolmes peamises töökategoorias.
Materjali kokkuhoid tänu kile eelvenitamisele tagab kiireima tasuvuse. Käsitsi pakkimisega saavutatakse tavaliselt vaid 10–20 protsendiline kile venitusmäär. Terava kontrastina on tööstuslikel robotmasinatel mootoriga eelvenituskärud. Need süsteemid venitavad kilet rutiinselt 250–300 protsenti, enne kui see koormaga kokku puutub. Üks kilerull kestab oluliselt kauem, vähendades drastiliselt aastaseid kulukulusid.
Tööjõu ümberjaotamine muudab lao efektiivsust. Käsitsi mähkimine on töömahukas, aeganõudev ja kurikuulus korduvate liikumisvigastuste põhjustajana. Selle protsessi automatiseerimine välistab käsitsitöö varjatud kulud, sealhulgas vigastuste nõuded ja väsimusest tingitud aeglustumised. Töötajad vabastatakse suurema väärtusega ülesannete jaoks, nagu tellimuste komplekteerimine, kvaliteedikontroll või väljaminev auditeerimine.
Tootekahjustuste vähendamine kaitseb teie lõpptulemust. Ebajärjekindel käsitsi mähkimine toob kaasa lahtised koormad, mis transpordi ajal nihkuvad või vajuvad kokku. Robotmähis rakendab matemaatiliselt optimeeritud kaitsejõudu kaubaaluse igale tollile. Tooted jäävad tarneahelas terveks. Kulukad tagastamised, kaubaveonõuded ja kahjustatud kaupade mahakandmine vähenevad märkimisväärselt.
Järeldus
Robot-venitusmähis ei ole pelgalt lisavarustus. See on strateegiline logistiline uuendus. Selle tehnoloogia integreerimisega optimeerivad rajatised oma põrandapinda, kõrvaldavad kitsaskohad tootmisliini lõpus ja suurendavad laiaulatuslikku lao efektiivsust.
Esialgne kapitaliinvesteering võib olla suurem kui põhiliste käsitsitööriistade või algtaseme pöördlaudade ostmine. Pikaajaline paindlikkus, suurem töötajate ohutus ja drastiline materjali kokkuhoid muudavad selle aga väga tulusaks otsuseks. Hinnake oma praegust põrandapinda, jälgige oma tootmise kitsaskohti ja uuendage oma töövoogu. Tutvuge Leizhan Paper Techi suure jõudlusega pakkimislahendustega, et leida täpne konfiguratsioon, mis vastab teie rajatise ainulaadsetele töönõuetele.
Korduma kippuvad küsimused
Kui palju ruumi on vaja mobiilse venitusmähismasina töötamiseks?
See nõuab tavaliselt umbes 3–4 jalga vaba ruumi kogu statsionaarse kaubaaluse perimeetri. See võimaldab masina anduritel edukalt ilma takistusteta navigeerida, muutes selle hästi kohandatavaks erinevate tihedalt pakitud rajatiste paigutustega.
Kas robotkäte ümbris suudab kiire kaubaaluste liiniga sammu pidada?
Jah. Fikseeritud robotkäesüsteemid on uskumatult kiired ja loodud spetsiaalselt suure läbilaskevõimega keskkondade jaoks. Need sobivad hõlpsalt automatiseeritud kaubaaluste kiire töötempoga, vältides rea lõpus olevate kitsaskohtade teket.
Kui suur on maksimaalne kaal, mida robot-venitusmähismasin talub?
Kuna kaubaalus jääb laopõrandale paigale, on kaalupiirang sisuliselt lõpmatu. Erinevalt pöördaluse ümbristest, mis peavad füüsiliselt kandma mootorile koorma raskust, registreerib robot ainult koorma füüsilised mõõtmed, mitte selle massi.
Kuidas robotpakendid raskete paberirullidega toime tulevad?
Robotümbrised on paberirullide jaoks väga tõhusad. Spetsiaalseid parameetreid saab programmeerida masina juhtimissüsteemi, et reguleerida pinget spetsiaalselt silindriliste kujundite jaoks. See tagab, et rasked rullid on tihedalt seotud ilma paberi servi muljumata.
Milline on mobiilsete mähkimisrobotite hooldusgraafik?
Tööstuslikud mobiilsed ümbrised nõuavad kahveltõstukiga sarnast rutiinset ennetavat hooldust. See hõlmab igapäevast andurite pühkimist, iganädalast akuklemmide kontrolli ja igakuist eelvenitatud kelgu rullide ja veorataste kontrollimist, et tagada optimaalne kilejõudlus ja navigeerimistäpsus.
Kas selleks on vaja spetsiaalset venituskilet?
Kuigi see kasutab standardset masinaklassi venivat kilet, on tungivalt soovitatav kasutada suure jõudlusega ja suure tootlikkusega kilet. See võimaldab teil täielikult ära kasutada masina tugevat eelvenitusvõimet, maksimeerides materjalikulude kokkuhoidu ja vältides kile purunemist.
Kui kaua peab mobiilse robotümbrise aku vastu?
Enamik standardseid tööstuslikke mudeleid suudab ühe täislaadimisega pakkida 150–250 kaubaalust. See võimsus katab hõlpsalt standardse 8-tunnise töövahetuse, enne kui masin tuleb laadimisjaama ühendada.


