倉庫管理者と梱包エンジニアは、シフトごとにおなじみの一連の物流上のハードルに直面しています。生産ラインは終了しますが、ボトルネックが始まります。一貫性のない負荷抑制と着実に上昇する肉体労働コストが日々の業務を悩ませています。パレットが効率的または安全に梱包されていない場合、サプライチェーン全体に悪影響が及びます。発送が遅れます。製品が破損します。
これらの複合的な非効率に対処するために、マテリアルハンドリング部門は先進技術への大規模な移行を経験しました。力のかかる手作業によるラッピングや固定式のターンテーブル機械などの従来のラッピング方法では、多くの場合、高生産能力のニーズに対応できません。製造施設は急速に拡大しています。機器は適応する必要があります。
業界アナリストは、最終製品のパッケージングのトレンドが明らかに転換していることに注目しています。電子商取引量の急増と慢性的な労働力不足により、サプライチェーンのリーダーは、頑丈でボルトで固定された機械を放棄しつつあります。現代の物流にはモジュール性が求められます。施設には、コストのかかる構造変更を引き起こすことなく、フロアプランの変化に適応する機器が必要です。この業界全体の俊敏性の推進により、モバイル ロボティクスが動的倉庫の新しい標準となっています。
その結果、適応力が高く、 ロボットストレッチラップマシンは 、革新的なソリューションとして登場しました。この記事では、この革新的なテクノロジーが現代の施設のどこに、どのように適合するかを正確に検討します。当社は、意思決定者がこの機器が自社の業務にとって適切な設備投資であるかどうかを判断できるよう、エンジニアリングに焦点を当てた客観的な洞察を提供します。
重要なポイント
- 多用途な設置面積: ロボットラッパーは、比類のない空間的柔軟性を提供します。これらは、従来のターンテーブル ラッパーを設置することができない、狭いスペース、ダイナミックなスペース、または型破りなスペースに適合します。
- シームレスな統合: これらの自動機械は、生産シーケンスの最後に簡単に統合できます。これらは、ラインエンドのボトルネックを排除するハンズフリーのパッケージング ワークフローを作成します。
- 型破りな荷物の処理: モバイルラッパーは、特大の荷物、非常に重い荷物、または壊れやすい荷物の固定に優れています。固定されていないパレットを再度移動する必要はありません。
- 高い投資収益率: このテクノロジーを導入すると、高度な事前ストレッチ機能によりストレッチフィルムの無駄が削減されます。製品の損傷を最小限に抑え、手作業をより価値の高い作業に再割り当てします。
- 将来性: モバイル ユニットを適応させることで、施設の機敏性が確保されます。大規模なレイアウトの見直しを必要とせずに、生産を拡張する準備ができています。
ロボットストレッチラップマシンとは一体何ですか?
この機器がどこに適合するかを理解するには、その中核となる仕組みを定義する必要があります。従来のターンテーブル ラッパーは、電動ベース上でパレットを回転させます。回転アームラッパーは、巨大な固定スチールフレームを使用して、固定パレットの周りでフィルムを回転させます。ロボットラッパーは明確な自律性を持って動作します。包装プロセスを荷物に直接導入します。
内蔵センサー、プログラマブル ロジック コントローラー、洗練された 自動化 ソフトウェアを使用すると、これらの機械はパレットの物理的寸法をリアルタイムで読み取ることができます。機械は高さ、幅、必要な拘束力を自動的に計算します。人間の介入なしに、必要な正確なフィルム張力を適用します。このデータ主導のアプローチにより人的ミスが排除され、すべてのパレットの一貫した構造的完全性が確保されます。
移動自律ユニットについて考えてみましょう。これらのロボットはバッテリーで動作し、自動で駆動します。オペレーターはパレットを床に落とし、フィルムを貼り付けて立ち去ります。ロボットは正確な円形の経路を移動し、フィルムを下から上に塗布します。終了すると車線から外れます。床はすぐにきれいになります。
固定ロボット システムは多軸産業用アームを利用します。非常に高速でパレットを包み込むために関節運動します。静止している間、高度な関節動作により、ストレッチ フィルムを複雑な形状に沿って外科的精度で操作することができます。これらは通常、大量生産に対応する高速コンベヤ システムに直接統合されます。
現在のセル レイアウトの評価: 物理的にどこに適合するか?
新しい機械を導入すると、床面積に関する懸念がすぐに生じます。従来のラッパーには、専用の永続的な大規模なフットプリントが必要です。施設は床にボルトで固定する必要があります。フォークリフトのクリアランスのために、周囲に常設のステージングエリアを割り当てる必要があります。
製造において、包装セルとは、材料の流れを最適化するために設計された機器の特定の配置を指します。モバイル ラッパーを セルのレイアウト は非常に効率的です。フォークリフトの交通や歩行者の安全ゾーンを妨げません。ポータブルであるため、常設の設置面積は必要ありません。マシンがアイドル状態のときは、コンパクトな充電ステーションに駐車されます。
この可搬性は、分散型梱包ステーションを備えた大規模施設にとって大きな利点となります。重くて不安定で、梱包されていないパレットを倉庫内で運ぶのではなく、機械をパレットに直接運びます。この分散型アプローチにより、不必要なフォークリフトの移動時間が大幅に短縮され、安全上のリスクが軽減されます。
自動パレタイジングラインとの統合
高スループット施設で頻繁に発生するコストのかかる問題は、最終ラインのボトルネックです。この矛盾は、高速に動作する場合に発生します。 パレタイジング ラインは、 梱包チームが製品を確保するよりもはるかに速く製品を積み上げます。包装されていないパレットは工場の床に蓄積されます。追跡の遅れは増大し、最終的にはパレタイザーが生産を完全に停止せざるを得なくなります。
高速ロボットラッパーをパレタイザーの排出ポイントにすぐに配置することで、継続的なワークフローが保証されます。荷物が構築されるとすぐに、ロボット システムはラッピング サイクルを開始します。この即時封じ込めにより、荷物は移動される前に構造的に固定されます。カートンシフトは事実上排除されます。
真のエンドツーエンドの効率を実現するには、マシンが通信する必要があります。最新のロボットラッパーは、倉庫管理システムを介して施設の中央制御ネットワークに統合されています。上流のコンベアからリアルタイム データを受信し、ラッパーが自動的にペースを調整できるようにします。ラインの速度が上がると、ロボットはそれに応じてサイクル タイムを調整し、完全な同期を維持します。
実用的な選択ガイド: 各ラッパーはどこに最適ですか?
均一な商品には標準の包装機でも十分ですが、ロボット包装機は厳しい環境で真価を発揮します。特定の製品タイプと動作パラメータを評価すると、どのテクノロジーが適切に適合するかが明確になります。エンジニアリングと調達の決定をガイドするために、直接比較をまとめました。
| ラッパーのタイプ |
最適なシナリオ |
設置面積要件 |
最大積載量 |
| ターンテーブルラッパー |
標準的な均一パレット。低~中量の操作。 |
大型の常設専用スペース。 |
モーター容量によって厳密に制限され、通常は約 1500kg ~ 2000kg です。 |
| ロータリーアームラッパー |
非常に不安定で軽量な負荷。高速コンベアの統合。 |
巨大な固定鉄骨フレーム、高い天井クリアランスが必要。 |
荷物は床またはコンベアの上に置かれるため、事実上無制限です。 |
| モバイルロボットラッパー |
特大の荷物、重い荷物、または壊れやすい荷物。分散型梱包ステーション。 |
永久的な設置面積ゼロ。 3~4フィートの運転許可が必要です。 |
無限。機械は静止負荷の周囲を走行します。 |
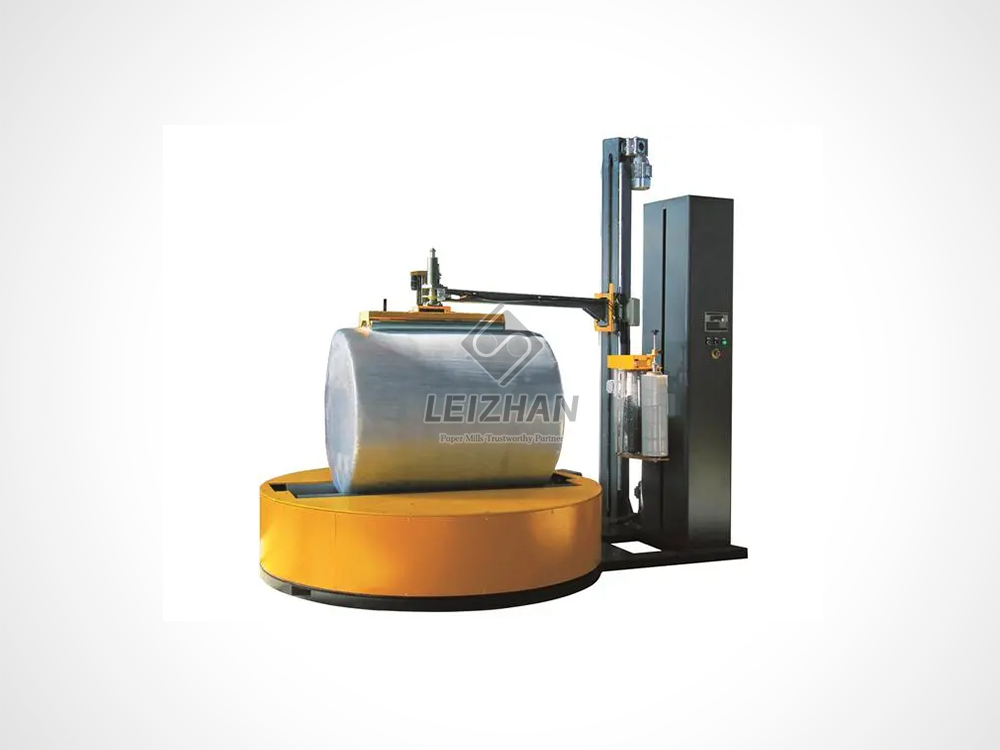
特大の負荷や奇妙な形状の負荷の場合、標準的なターンテーブル マシンは故障します。スピニングベースの直径によって決まる厳しいサイズ制限があります。パレットがターンテーブルからはみ出していると、安全に梱包できません。移動ロボットはこの制限を完全に排除します。重機のコンポーネント、ドア、特大の紙ロールなど、巨大で不規則な形状のパレットを簡単に移動できます。
非常に重い荷物や不安定な荷物を扱う際の物流を考慮してください。フォークリフトのオペレーターが、にぎやかな倉庫内でゆるく積み上げられた品物が入った 2,500 ポンドのパレットを移動しているところを想像してください。急カーブを曲がるたびに、壊滅的な流出が発生する危険があります。荷物を床の所定の位置に直接包むことで、固定されていない荷物を移動する必要がなくなります。これにより、重大な物流リスクが完全に軽減されます。
サードパーティの物流プロバイダーは、多くの場合、多品種環境を扱います。彼らは毎日、さまざまなサイズと重量のパレットを処理します。ここではロボットラッパーが最適です。そのセンサーは、固有の荷重ごとにラッピング パラメータを自動的にスキャンして調整するため、サイクル間の手動再校正は必要ありません。
ラッピングの自動化を実装する際に避けるべきよくある間違い
高度な包装機器への投資は、運用上の大幅なアップグレードとなります。ただし、導入が適切でないと効果が低下します。エンジニアリング チームは、設計および運用上のいくつかの一般的な落とし穴を回避する必要があります。
バッテリと充電のロジスティクスを無視することは、モバイル ユニットにとって重大な間違いです。充電のダウンタイムを計画しないと、シフト中に最終ラインの生産が停止する可能性があります。施設は、継続的な複数シフトの運用を確保するために、厳格な充電スケジュールを確立するか、交換可能なバッテリー パックに投資する必要があります。
床の品質もよく見落とされます。モバイル ロボットは、精密なホイールとセンサーを利用して移動します。比較的滑らかで水平なコンクリート床が必要です。深い亀裂、凹凸のある表面、または過剰な破片があると、機械の経路が妨げられます。これにより、フィルムの貼り付けが不均一になったり、望ましくない安全停止が引き起こされたりします。
映画の品質を過小評価することは、高くつく間違いです。ハイテク機器には高品質の消耗品が必要です。高性能なフィルムに安価な低品質のストレッチフィルムを使用 ロボット アーム やモバイル ユニットを使用すると、フィルムを頻繁にスナップすることになります。マシンのダウンタイムが急増し、最終的には負荷の抑制が損なわれます。
安全プロトコルを見落とすと、職場での事故が発生します。ロボットは安全性を向上させるように設計されていますが、人間の作業空間に自律的な動作を導入するには準備が必要です。管理者はセーフティスキャナが適切に校正されていることを確認する必要があります。従業員は、フロア上の自動機器の操作について適切なトレーニングを受けなければなりません。
ロボットストレッチラップマシンへのアップグレードによる投資収益率
資本支出は、測定可能な財務収益によって正当化されなければなりません。ロボット ラッパーにアップグレードすると、3 つの主要な運用カテゴリにわたって大きなメリットが得られます。
フィルムの事前延伸による材料の節約により、最速の回収が可能になります。通常、手作業によるラッピングでは、フィルムの伸び率は 10 ~ 20% にすぎません。まったく対照的に、産業用ロボット機械は動力付きのプレストレッチ キャリッジを備えています。これらのシステムは、負荷に接触する前にフィルムを 250 ~ 300 パーセント引き伸ばすのが日常的です。 1 ロールのフィルムの寿命が大幅に長くなり、年間の消耗品コストが大幅に削減されます。
労働力の再配置により倉庫の効率が変わります。手作業によるラッピングは労働集約的で時間がかかり、反復運動による怪我を引き起こすことで悪名高いです。このプロセスを自動化することで、傷害の請求や疲労による速度の低下など、肉体労働の隠れたコストが排除されます。従業員は、注文のピッキング、品質管理、外部監査などのより価値の高いタスクに集中できるようになります。
製品の損傷を軽減することで収益が保護されます。手作業による包装が一貫していない場合、荷物が緩んで輸送中にずれたり崩れたりする原因になります。ロボット包装機は、数学的に最適化された封じ込め力をパレットのあらゆるインチに適用します。製品はサプライチェーンをそのままの状態で存続します。高額な返品、運賃請求、破損品の償却が大幅に減少します。
結論
ロボットストレッチラッパーは、単なる補助的な機器ではありません。これは戦略的な物流アップグレードです。このテクノロジーを統合することで、施設の床面積が最適化され、生産ラインの末端でのボトルネックが解消され、総合的な倉庫効率が向上します。
初期資本投資は、基本的な手動ツールやエントリーレベルのターンテーブルを購入するよりも高くなる可能性があります。ただし、長期的な運用の柔軟性、作業者の安全性の向上、大幅な資材の節約により、非常に収益性の高い決定となります。現在の床面積を評価し、生産のボトルネックを追跡し、ワークフローをアップグレードします。 Leizhan Paper Tech の高性能ラッピング ソリューションを調べて、施設固有の運用要求を満たす正確な構成を見つけてください。
よくある質問
モバイルロボットストレッチラップマシンを操作するにはどれくらいのスペースが必要ですか?
通常、固定パレットの周囲に約 3 ~ 4 フィートの隙間が必要です。これにより、機械のセンサーが障害物なく正常に移動できるようになり、さまざまな密集した施設レイアウトに高度に適応できるようになります。
ロボットアームラッパーは高速パレタイジングラインに追いつくことができますか?
はい。固定ロボット アーム システムは信じられないほど高速で、高スループット環境向けに特別に設計されています。これらは自動パレタイザーの速いペースに容易に適合し、最終ラインでのボトルネックの形成を防ぎます。
ロボットストレッチラップマシンが扱える最大重量はどれくらいですか?
パレットは倉庫の床に静止したままであるため、重量制限は実質的に無限です。モーター上で負荷の重量を物理的に支える必要があるターンテーブル ラッパーとは異なり、ロボットは負荷の物理的寸法のみを登録し、その質量は登録しません。
ロボット包装機は重いロール紙をどのように扱うのでしょうか?
ロボット包装機はロール紙に対して非常に効果的です。特別なパラメータを機械の制御システムにプログラムして、特に円筒形状の張力を調整できます。これにより、紙の端を潰すことなく、重いロールをしっかりと綴じることができます。
移動式ラッピングロボットのメンテナンススケジュールはどうなっていますか?
産業用モバイルラッパーには、フォークリフトと同様の定期的な予防メンテナンスが必要です。これには、毎日のセンサーの拭き取り、毎週のバッテリー端子検査、および最適なフィルム収量とナビゲーション精度を確保するためのプレストレッチ キャリッジ ローラーと駆動ホイールの毎月のチェックが含まれます。
特殊なストレッチフィルムが必要ですか?
標準的なマシングレードのストレッチフィルムを使用しますが、高性能、高収量のフィルムを使用することを強くお勧めします。これにより、機械の強力な事前延伸機能を最大限に活用し、材料コストを最大限に節約し、フィルムの破損を防ぐことができます。
モバイルロボットラッパーのバッテリーはどのくらい持続しますか?
ほとんどの標準的な産業用モデルは、1 回のフル充電で 150 ~ 250 個のパレットをラッピングできます。この容量は、マシンを充電ステーションに接続する必要があるまでの標準的な 8 時間の稼働シフトを容易にカバーします。


