परिचय
एंड-ऑफ़-लाइन पैकेजिंग मशीनरी में निवेश आमतौर पर किसी सुविधा की परिचालन दक्षता की दिशा में पहला बड़ा कदम होता है। यह मैन्युअल रूप से हाथ से लपेटने की थकाऊ, शारीरिक रूप से मांग वाली प्रक्रिया को प्रभावी ढंग से प्रतिस्थापित करता है। उभरते वितरण केंद्रों के लिए, यह उपकरण पैलेट सुरक्षा को मानकीकृत करने और तत्काल श्रम तनाव को कम करने में एक महत्वपूर्ण छलांग का प्रतिनिधित्व करता है। हालाँकि, हालिया उद्योग विश्लेषण गोदाम स्वचालन रणनीतियों में बड़े पैमाने पर बदलाव का संकेत देता है। चूंकि वैश्विक आपूर्ति शृंखलाएं अभूतपूर्व थ्रूपुट आवश्यकताओं और पुरानी श्रम की कमी का सामना कर रही हैं, इसलिए लॉजिस्टिक्स निदेशक पुराने उपकरणों की सख्ती से जांच कर रहे हैं। मौजूदा बाज़ार रुझान एक कड़वी सच्चाई उजागर करते हैं। जबकि मध्य स्तर के पैकेजिंग समाधान एक समय बढ़ती सुविधाओं के लिए स्वर्ण मानक थे, औद्योगिक श्रम की बढ़ती लागत और सख्त, डेटा-संचालित थ्रूपुट मेट्रिक्स की आवश्यकता ने उनकी यांत्रिक छत को उजागर कर दिया है।
आधुनिक पूर्ति केंद्र पूरी तरह से एकीकृत, हाथों से मुक्त प्रणालियों के पक्ष में हाइब्रिड मशीनरी को तेजी से छोड़ रहे हैं। जबकि ए सेमी ऑटोमैटिक स्ट्रेच रैपर कम-से-मध्यम वॉल्यूम संचालन के लिए पर्याप्त रूप से प्रदर्शन करता है, यह अनिवार्य रूप से उच्च-वॉल्यूम वातावरण में एक बाधा बन जाता है। तेजी से बढ़ते संयंत्र में मशीनरी के इस स्तर पर भरोसा करने से अनजाने में नई लॉजिस्टिक बाधाएं पैदा होती हैं। इनमें अत्यधिक मानवीय निर्भरता, प्रतिबंधित प्रसंस्करण गति और अत्यधिक असंगत रोकथाम मानक शामिल हैं। यह तकनीकी खराबी अर्ध-स्वचालित प्रणालियों की विशिष्ट इंजीनियरिंग सीमाओं, उनके द्वारा वहन की जाने वाली छिपी हुई वित्तीय लागतों का पता लगाएगी, और संयंत्र प्रबंधक यह कैसे निर्धारित कर सकते हैं कि अंततः व्यापक उपकरण ओवरहाल का समय आ गया है।
चाबी छीनना
- श्रम पर निर्भरता: उपकरण को फिल्म को जोड़ने और काटने के लिए निरंतर मानवीय हस्तक्षेप की आवश्यकता होती है, जिससे मूल्यवान कार्यबल संसाधनों को बांधा जा सके, जिनका उपयोग राजस्व-सृजन कार्यों में किया जा सकता है।
- गति सीमाएँ: प्रतिबंधित प्रसंस्करण गति गंभीर उत्पादन बाधाएँ पैदा करती है, खासकर जब किसी सुविधा को प्रति घंटे 30 से 40 से अधिक पैलेट सुरक्षित करने की आवश्यकता होती है।
- गुणवत्ता नियंत्रण: मैन्युअल हस्तक्षेप से अक्सर असंगत नियंत्रण बल उत्पन्न होता है, जो पारगमन के दौरान कार्गो सुरक्षा पर नकारात्मक प्रभाव डालता है और उत्पाद क्षति के जोखिम को बढ़ाता है।
- छिपी हुई लागत: बर्बाद प्लास्टिक उपभोग्य वस्तुएं, व्यापक फोर्कलिफ्ट प्रतीक्षा समय, और संभावित एर्गोनोमिक चोटें मशीन खरीदने की प्रारंभिक लागत बचत को जल्दी से नकार सकती हैं।
- अगला कदम: इन विशिष्ट परिचालन कमियों को पहचानना पूरी तरह से स्वचालित प्रणाली या उद्योग-विशिष्ट रैपिंग समाधान में परिवर्तन के लिए प्राथमिक उत्प्रेरक है।
अर्ध-स्वचालित प्रणाली की सीमाओं को समझना
उपकरण को परिभाषित करना
गोदाम पैकेजिंग के दायरे में, एक अर्ध-स्वचालित रैपर को मानव और मशीन के बीच श्रम के साझा विभाजन द्वारा परिभाषित किया जाता है। एक व्यस्त लोडिंग डॉक का चित्र बनाएं। मशीनरी एक मोटर चालित टर्नटेबल के माध्यम से भार के यांत्रिक रोटेशन को संभालती है और फिल्म कैरिज के ऊर्ध्वाधर आंदोलन का प्रबंधन करती है। हालाँकि, यह प्रक्रिया तब तक पूरी तरह से स्थिर रहती है जब तक कि कोई फर्श कर्मचारी भौतिक रूप से फूस को प्लेटफ़ॉर्म पर लोड नहीं कर देता। फिर उस कार्यकर्ता को प्लास्टिक की फिल्म को लकड़ी के आधार पर मैन्युअल रूप से बांधने के लिए नीचे झुकना होगा, पैनल पर स्टार्ट बटन दबाना होगा, और रोटेशन चक्र समाप्त होने के बाद फिल्म की पूंछ को काटने की प्रतीक्षा करनी होगी।
पूर्ण स्वचालन का भ्रम
अपने परिचालन को बढ़ाने वाले संयंत्र प्रबंधक अक्सर इन मशीनों की स्वायत्तता को अधिक महत्व देते हैं। वे निस्संदेह गोदाम के कर्मचारियों को फिल्म के भारी रोल के साथ फूस के चारों ओर चक्करदार चक्कर लगाने के कठिन शारीरिक श्रम से बचाते हैं। फिर भी, वे हैंड्स-फ़्री, सेट-इट-एंड-फ़ॉरगेट-इट पैकेजिंग लाइन की पेशकश नहीं करते हैं। प्रक्रिया की अवधि के दौरान कार्यकर्ता नियंत्रण कक्ष से बंधा रहता है। यह गतिशीलता वास्तविक स्वचालन का एक भ्रामक भ्रम पैदा करती है जबकि मूल्यवान मानव-घंटे बर्बाद कर देती है।
वॉल्यूम सीमा
उद्योग इंजीनियरिंग मानक आमतौर पर तय करते हैं कि ये हाइब्रिड रैपर प्रति घंटे 15 से 30 लोड के थ्रूपुट के लिए अनुकूलित हैं। जब कोई सुविधा इस महत्वपूर्ण मात्रा सीमा से आगे बढ़ जाती है, तो मशीन की यांत्रिक और मानवीय सीमाएँ स्पष्ट रूप से स्पष्ट हो जाती हैं। नतीजतन, फैक्ट्री के फर्श पर वर्कफ़्लो की भीड़ तेजी से बढ़ती है, जिससे श्रम दक्षता पर रिटर्न कम हो जाता है और गोदाम प्रवाह गंभीर रूप से बाधित हो जाता है।
उच्च मानव निर्भरता की छिपी हुई लागत
मूल्यवान श्रम को बांधना
इस संक्रमणकालीन मशीनरी का सबसे महत्वपूर्ण दोष स्थिरांक है ऑपरेटर की भागीदारी की मांग की गई। प्रत्येक फूस के लिए यह चरण-दर-चरण हस्तक्षेप अत्यधिक खंडित वर्कफ़्लो बनाता है। ऑर्डर लेने, इन्वेंट्री प्रबंधित करने या गुणवत्ता आश्वासन देने के बजाय, एक कर्मचारी को अनिवार्य रूप से एक कताई टर्नटेबल की देखभाल करने के लिए मजबूर किया जाता है। एक सप्ताह के दौरान, ये निष्क्रिय मिनट बर्बाद हुए श्रम घंटों की पूरी शिफ्ट में शामिल हो जाते हैं। उन घंटों को कहीं अधिक उत्पादक, राजस्व बढ़ाने वाली गतिविधियों के लिए आवंटित किया जा सकता था।
फोर्कलिफ्ट प्रतीक्षा समय और अक्षमता
इसके अलावा, यह अक्षमता नियंत्रण कक्ष का प्रबंधन करने वाले व्यक्ति से कहीं आगे तक फैली हुई है। क्योंकि सुरक्षा प्रक्रिया के लिए मैन्युअल रूप से बांधने और काटने की आवश्यकता होती है, फोर्कलिफ्ट चालक अक्सर खुद को बेकार बैठे हुए पाते हैं। वे रैप चक्र समाप्त होने की प्रतीक्षा करते हुए स्टीयरिंग व्हील पर अपनी उंगलियां घुमाते हैं। एक उच्च-मात्रा वितरण केंद्र में, एक फोर्कलिफ्ट चालक प्रति पैलेट केवल दो अतिरिक्त मिनट इंतजार करने से पूरे फर्श की लय बाधित हो जाती है। इस कैस्केड प्रभाव के परिणामस्वरूप समग्र लॉजिस्टिक्स उत्पादकता में भारी कमी आती है और प्रति शिप की गई इकाई की लागत गंभीर रूप से बढ़ जाती है।
धीमी प्रसंस्करण गति और उत्पादन बाधाएँ
प्रति घंटे पैलेट्स पर सीमा
तेज़ गति वाले विनिर्माण वातावरण में, चक्र समय एक मेक-या-ब्रेक मीट्रिक है। पैकेजिंग स्टेशन का एक अर्ध-स्वचालित मशीन की प्रसंस्करण गति दो कारकों द्वारा सख्ती से तय की जाती है। सबसे पहले टर्नटेबल की अधिकतम सुरक्षित रोटेशन गति है, आमतौर पर लगभग 12 से 15 आरपीएम। दूसरा है मानव कार्यकर्ता की शारीरिक चपलता। मैनुअल अटैचमेंट और कटिंग चरणों को ध्यान में रखते हुए, एक पूर्ण लोड चक्र में आमतौर पर दो से तीन मिनट का समय लगता है। इसके बिल्कुल विपरीत, पूरी तरह से स्वचालित सिस्टम को शून्य भौतिक हस्तक्षेप की आवश्यकता होती है और यह साठ सेकंड से कम समय में एक पैलेट को निर्बाध रूप से संसाधित कर सकता है। जब किसी सुविधा का आउटपुट प्रति घंटे 50 सुरक्षित पैलेट की मांग करता है, तो हाइब्रिड मशीन गणितीय वास्तविकता के साथ तालमेल नहीं बिठा पाती है।
आपूर्ति श्रृंखला पर डोमिनोज़ प्रभाव
जब लाइन-ऑफ़-लाइन पैकेजिंग स्टेशन पर एक अड़चन बनती है, तो यह शून्य में मौजूद नहीं होती है। यह नदी के ऊपर एक गंभीर डोमिनोज़ प्रभाव को ट्रिगर करता है। अतिप्रवाह को रोकने के लिए विनिर्माण लाइनों को धीमा करने के लिए मजबूर किया जा सकता है। ऑर्डर लेने की प्रक्रिया तेजी से फ़ैक्टरी के फर्श पर वापस आ जाती है, जिससे महत्वपूर्ण पारगमन मार्ग अवरुद्ध हो जाते हैं। अंततः, इस लॉजिस्टिक भीड़ के कारण शिपिंग की समय सीमा चूक जाती है, आउटबाउंड माल ढुलाई में देरी होती है, और अंतिम ग्राहकों के साथ तनावपूर्ण रिश्ते होते हैं जो सटीक, समय पर डिलीवरी की उम्मीद करते हैं।
कार्गो सुरक्षा और सामग्री अपशिष्ट से समझौता
रोकथाम बल में मानव तत्व
स्ट्रेच फिल्म लगाने का प्राथमिक इंजीनियरिंग उद्देश्य इष्टतम रोकथाम बल प्राप्त करना है, जो निचोड़ने वाला दबाव है जो भार को एक साथ रखता है। दुर्भाग्य से, लोड स्थिरता पूरी तरह से इस बात पर निर्भर करती है कि कार्यकर्ता अनुक्रम की शुरुआत में प्लास्टिक को फूस से कैसे जोड़ता है। यदि कोई कर्मचारी जल्दबाजी में फिल्म की पूंछ को खींचता है या इसे लकड़ी के आधार पर ढीला बांधता है, तो महत्वपूर्ण बॉटम रैप्स अनिवार्य रूप से विफल हो जाएंगे। जब ये मूलभूत आवरण ढीले हो जाते हैं, तो पारगमन के दौरान पूरा ढेर हिलने, झुकने या भयावह रूप से गिरने के प्रति अतिसंवेदनशील हो जाता है। इसके अतिरिक्त, कर्मचारी अक्सर इंजीनियरिंग मानकों के बजाय व्यक्तिगत पसंद के आधार पर तनाव सेटिंग्स के साथ छेड़छाड़ करते हैं। इससे विभिन्न परिचालन शिफ्टों में एक समान सुरक्षा की गारंटी देना लगभग असंभव हो जाता है।
वेस्टेड स्ट्रेच फिल्म का वित्तीय प्रभाव
मैन्युअल हस्तक्षेप से भी उपभोग्य खर्चों में भारी वृद्धि होती है। जब कर्मचारी रोटेशन के अंत में फिल्म को हाथ से काटते हैं, तो वे अक्सर लंबी, दांतेदार फिल्म पूंछ छोड़ देते हैं। ये टेढ़े-मेढ़े सिरे न केवल ग्राहकों को प्राप्त करने में अव्यवसायिक लगते हैं, बल्कि समय के साथ बर्बाद होने वाले प्लास्टिक की चौंका देने वाली मात्रा का भी प्रतिनिधित्व करते हैं। इसके अलावा, यदि कष्टप्रद फिल्म टूटने को रोकने के लिए तनाव सेटिंग्स को मैन्युअल रूप से डायल किया जाता है, तो मशीनरी अपनी संचालित पूर्व-खिंचाव क्षमताओं का कुशलतापूर्वक उपयोग करने में विफल रहती है। इस निरीक्षण के कारण बढ़ते व्यवसाय को अतिरिक्त सामग्री खरीद के रूप में सालाना हजारों डॉलर का नुकसान होता है।
कार्यस्थल सुरक्षा और एर्गोनोमिक खतरे
फोर्कलिफ्ट यातायात और पैदल यात्री निकटता
दुनिया भर में संयंत्र प्रबंधकों के लिए औद्योगिक सुरक्षा एक सर्वोपरि चिंता बनी हुई है। एक अर्ध-स्वचालित रैपर स्वाभाविक रूप से एक खतरनाक परिचालन क्षेत्र बनाता है, जिससे पैदल यात्री कर्मचारी को सक्रिय रैपिंग क्षेत्र में लगातार अंदर और बाहर जाने की आवश्यकता होती है। यह पदचिह्न बिल्कुल वही स्थान है जहां भारी फोर्कलिफ्ट सक्रिय रूप से पैलेटों को उलटने, लोड करने और उतारने का काम कर रहे हैं। पैदल यात्रियों की आवाजाही और भारी मशीनरी यातायात का यह खतरनाक ओवरलैप कार्यस्थल पर टकराव और गंभीर दुर्घटनाओं की सांख्यिकीय संभावना को काफी बढ़ा देता है।
दोहरावदार गति और शारीरिक तनाव
वाहन यातायात खतरों के अलावा, इस मशीनरी से जुड़े मैन्युअल कार्य गंभीर एर्गोनोमिक तनाव पेश करते हैं। फिल्म को सुरक्षित करने के लिए श्रमिकों को बार-बार फर्श के स्तर तक नीचे झुकना पड़ता है, और फिर प्लास्टिक को काटने और पूंछ को सपाट करने के लिए एक बार फिर से नीचे झुकना पड़ता है। प्रति शिफ्ट में 40 से 50 बार इस दोहरावदार झुकने की गति को करने से पीठ के निचले हिस्से और घुटनों पर अत्यधिक संचयी तनाव पड़ता है। महीनों और वर्षों में, यह दोहराव गति अक्सर मस्कुलोस्केलेटल विकारों की ओर ले जाती है, जिसके परिणामस्वरूप श्रमिकों के मुआवजे के दावे बढ़ जाते हैं और कर्मचारी अनुपस्थिति बढ़ जाती है।
विशिष्ट भार: मानक उपकरण विफल क्यों होते हैं
भारी या असामान्य आकार के उत्पादों को संभालना
मानक टर्नटेबल रैपर विशेष रूप से समान, स्थिर पैलेट, जैसे कि पूरी तरह से स्टैक्ड नालीदार बक्से के ल� एक समान सुरक्षा की गारंटी देना लगभग असंभव हो जाता है।
उद्योग-विशिष्ट समाधानों की आवश्यकता
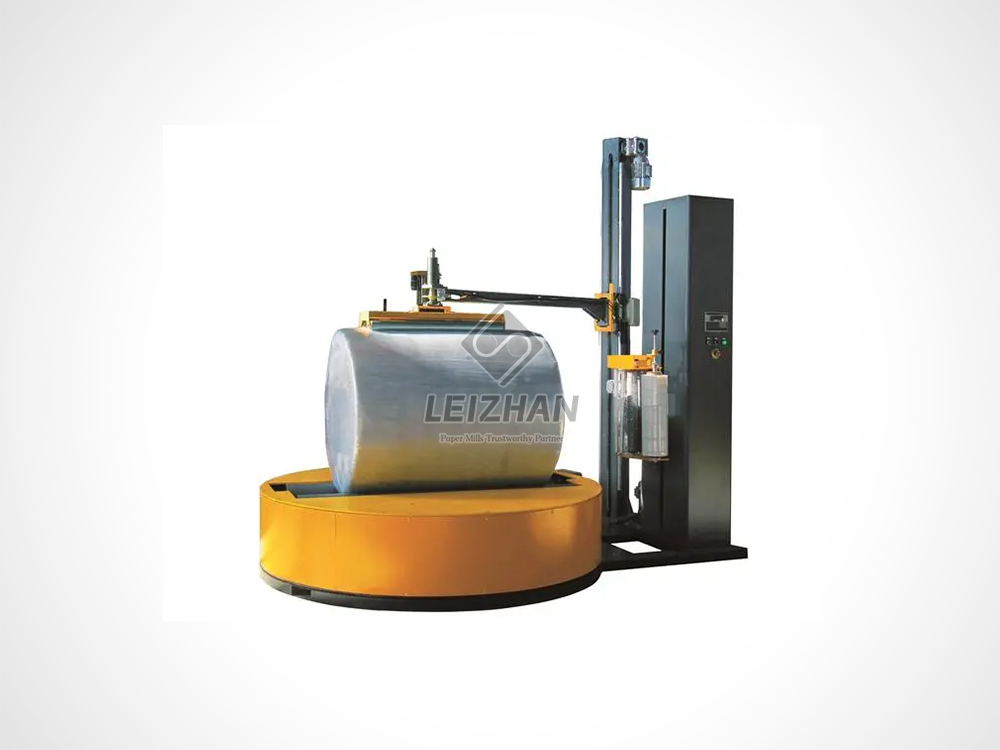
कुछ भारी विनिर्माण क्षेत्रों को अत्यधिक विशिष्ट सुरक्षा समाधानों की आवश्यकता होती है जो मानक वर्ग-पैलेट मशीनें आसानी से प्रदान नहीं कर सकती हैं। उदाहरण के लिए, कागज निर्माण उद्योग बड़े पैमाने पर, बेलनाकार जंबो रोल से संबंधित है। इन रोलों का वजन अक्सर 1.5 से 3 टन के बीच होता है और इनमें अद्वितीय हैंडलिंग गतिशीलता होती है। इन अत्यधिक विशिष्ट परिदृश्यों में, मानक उपकरण खतरनाक रूप से कम पड़ जाते हैं। ऐसे अनूठे आयामों से निपटने वाली सुविधाओं को हेवी-ड्यूटी वायवीय इजेक्टर और अनुकूलित रेडियल रैपिंग सिस्टम का उपयोग करते हुए उद्योग-विशिष्ट इंजीनियरिंग को लागू करना चाहिए। यह सुनिश्चित करता है कि उत्पाद संरचनात्मक क्षति या भयावह सुरक्षा घटनाओं के जोखिम के बिना सुरक्षित हैं।
मुख्य तुलना: सही फिट ढूँढना
यह बेहतर ढंग से समझने के लिए कि हाइब्रिड मशीनें कहां कम पड़ जाती हैं, उन्हें उन्नत विकल्पों के साथ देखने में मदद मिलती है। निम्न तालिका विभिन्न पैकेजिंग समाधानों में परिचालन अंतर को बताती है।
| ऑपरेशनल मेट्रिक |
सेमी-ऑटोमैटिक रैपर |
पूरी तरह से स्वचालित सिस्टम |
उद्योग-विशिष्ट (उदाहरण के लिए, लीज़ान पेपर रोल रैपर) |
| पीक थ्रूपुट |
15 - 30 भार प्रति घंटा |
50 - 100+ भार प्रति घंटा |
उच्च गति निरंतर रेडियल रैपिंग |
| मानव निर्भरता |
उच्च; मैन्युअल टाई/कट की आवश्यकता है |
शून्य; पीएलसी एकीकृत |
शून्य; स्वचालित कन्वेयर फ़ीड |
| वजन क्षमता |
2,000 किलोग्राम तक मानक |
3,000+ किग्रा तक हेवी-ड्यूटी |
3+ टन बेलनाकार रोल के लिए इंजीनियर किया गया |
| फिल्म उपज दक्षता |
मध्यम; मानवीय भूल की संभावना है |
अधिकतम; लगातार 250-300% पूर्व-खिंचाव |
अधिकतम; घुमावदार सतहों के लिए अनुकूलित |
स्पष्ट संकेत कि आपके व्यवसाय को उपकरण मरम्मत की आवश्यकता है
क्षमता की दीवार से टकराना
आपको कैसे पता चलेगा कि आपकी संक्रमणकालीन मशीनरी परिसंपत्ति के बजाय दायित्व बन गई है? सबसे स्पष्ट संकेत क्षमता की दीवार से टकराना है। सुविधा प्रबंधकों को नियमित रूप से अपने दैनिक थ्रूपुट का ऑडिट करना चाहिए। क्या आप लगातार एक शिफ्ट में 40 से अधिक पैलेट लपेट रहे हैं? क्या आपके फोर्कलिफ्ट ड्राइवर अक्सर लोडिंग डॉक पर लाइन में खड़े रहते हैं? यदि पैकेजिंग क्षेत्र आपके संपूर्ण ऑपरेशन की गति तय कर रहा है, तो आपका वर्तमान सेटअप अब आपकी व्यावसायिक आवश्यकताओं को पूरा नहीं कर रहा है।
बढ़ती श्रम लागत और उच्च कारोबार
एक अन्य निश्चित संकेतक औद्योगिक श्रम की बढ़ती लागत है। अत्यधिक प्रतिस्पर्धी नौकरी बाजार में, एक पूर्णकालिक कर्मचारी को केवल मशीन के बगल में खड़े होने, प्लास्टिक बांधने और बटन दबाने के लिए भुगतान करना पेरोल का अविश्वसनीय रूप से अकुशल उपयोग है। एक आरंभ करना अपग्रेड करने से इन श्रम की कमी तुरंत हल हो जाती है। पूरी तरह से स्वचालित प्रणालियों में यह प्रबंधन को उस कर्मचारी को गुणवत्ता आश्वासन या आउटबाउंड लॉजिस्टिक्स प्रबंधन जैसे अधिक मूल्यवान, राजस्व उत्पन्न करने वाले कार्य में पुनः आवंटित करने की अनुमति देता है।
बार-बार उत्पाद क्षति की रिपोर्ट
अपने वितरण भागीदारों के फीडबैक पर पूरा ध्यान दें। यदि ग्राहक आगमन पर क्षतिग्रस्त माल के बारे में लगातार शिकायतें दर्ज कर रहे हैं, या यदि मालवाहक दृश्यमान अस्थिरता के कारण सक्रिय रूप से लोड को अस्वीकार कर रहे हैं, तो आपकी वर्तमान सुरक्षा प्रक्रिया विफल हो रही है। बार-बार उत्पाद क्षति की रिपोर्टें अपर्याप्त रोकथाम बल का प्रत्यक्ष लक्षण हैं, जो अधिक सटीक, स्वचालित हस्तक्षेप की तत्काल आवश्यकता का संकेत देती हैं।
अपनी पैकेजिंग लाइन के लिए पूर्णतः स्वचालित विकल्प तलाशना
निर्बाध कन्वेयर एकीकरण
जब कोई व्यवसाय अंततः अपनी अर्ध-स्वचालित बाधाओं को पार कर जाता है, तो पूरी तरह से स्वचालित सिस्टम एक निश्चित, दीर्घकालिक समाधान प्रदान करता है। मशीनरी के इस उन्नत स्तर का प्राथमिक लाभ निर्बाध कन्वेयर एकीकरण है। ये मजबूत सिस्टम सीधे मोटर चालित रोलर लाइनों में निर्मित होते हैं। कार्गो उत्पादन लाइन से सीधे रैपिंग जोन में और पीएलसी नियंत्रण के माध्यम से स्टेजिंग क्षेत्र तक आसानी से चला जाता है। यह एकीकरण फोर्कलिफ्ट ड्राइवर के लिए प्लेटफ़ॉर्म को सीधे लोड करने की आवश्यकता को पूरी तरह से समाप्त कर देता है, गोदाम प्रवाह में काफी सुधार करता है और पैदल यात्री यातायात खतरों को पूरी तरह से हटा देता है।
उन्नत ऑटो-कट और ऑटो-अटैच सुविधाएँ
विशेष रूप से, पूरी तरह से स्वचालित प्रणालियाँ परिष्कृत मैकेनिकल इंजीनियरिंग के माध्यम से मानव निर्भरता को समाप्त करती हैं। वे उन्नत ऑटो-अटैच और ऑटो-कट तंत्र से सुसज्जित हैं। जैसे ही कोई पैलेट ज़ोन में प्रवेश करता है, यांत्रिक क्लैंप प्लास्टिक को पकड़ लेते हैं और इसे स्वचालित रूप से लोड से जोड़ देते हैं। एक बार जब चक्र समाप्त हो जाता है, तो एक गर्म तार फिल्म को सफाई से अलग कर देता है, और एक यांत्रिक ब्रश पूंछ को पूरी तरह से साफ कर देता है। ग्रिपिंग, रैपिंग, कटिंग और वाइपिंग को स्वायत्त रूप से संभालकर, ये सिस्टम चक्र समय को सही करते हैं और प्रत्येक शिपमेंट पर समान सुरक्षा की गारंटी देते हैं।
निष्कर्ष
जबकि एक अर्ध-स्वचालित पैकेजिंग मशीन उभरते कार्यों के लिए एक शानदार प्रवेश-स्तर उपकरण के रूप में कार्य करती है, प्रसंस्करण गति, एर्गोनोमिक सुरक्षा और रोकथाम स्थिरता में इसकी अंतर्निहित कमियां अंततः इसे तेजी से बढ़ते व्यवसायों के लिए एक तार्किक दायित्व में बदल देती हैं। अपने पुराने उपकरणों को आगे बढ़ाने को परिचालन विफलता के रूप में नहीं देखा जाना चाहिए, बल्कि आपके व्यवसाय की सफलता के सच्चे संकेतक के रूप में देखा जाना चाहिए। संयंत्र प्रबंधकों को आज अपने वर्तमान चक्र समय, श्रम आवंटन और सामग्री अपशिष्ट का ऑडिट करने के लिए अत्यधिक प्रोत्साहित किया जाता है। पूरी तरह से स्वचालित या उद्योग-विशिष्ट रैपिंग सिस्टम में परिवर्तन से महंगी बाधाएं खत्म हो जाएंगी, आपके कार्यबल की सुरक्षा होगी और निवेश पर तेजी से, मापने योग्य रिटर्न मिलेगा।
यदि आपकी सुविधा इन परिचालन सीमाओं को पार कर रही है और विशेष भारी भार से निपट रही है, तो उच्च-थ्रूपुट विकल्पों का मूल्यांकन करने का समय आ गया है। आपकी सटीक उत्पादन मांगों के अनुरूप हेवी-ड्यूटी, स्वचालित पैकेजिंग समाधानों का पता लगाने के लिए https://www.leizhanpapertech.com पर जाएं।
अक्सर पूछे जाने वाले प्रश्न
अर्ध स्वचालित स्ट्रेच रैपर की अधिकतम क्षमता क्या है?
आमतौर पर, ये मशीनें प्रति घंटे लगभग 20 से 30 लोड तक अधिकतम होती हैं। यह क्षमता अटैचमेंट और कटिंग चरणों के दौरान व्यक्तिगत कार्यकर्ता की मैन्युअल गति, साथ ही विशिष्ट मशीन की टर्नटेबल आरपीएम सीमा पर निर्भर करती है। इस सीमा से परे उपकरण को धकेलने से आम तौर पर गंभीर वर्कफ़्लो बाधाएं आती हैं और ड्राइव मोटर पर टूट-फूट बढ़ जाती है।
ऑपरेटर की भागीदारी लोड स्थिरता को कैसे प्रभावित करती है?
रोटेशन शुरू होने से पहले श्रमिकों को स्ट्रेच फिल्म को फूस के आधार पर मैन्युअल रूप से बांधना होगा। यदि यह महत्वपूर्ण कदम गलत तरीके से या बहुत ढीले ढंग से किया जाता है, तो भार को लकड़ी के आधार पर सुरक्षित करने के लिए आवश्यक मूलभूत तल-धारण बल का अभाव होता है। इसके अलावा, कार्मिक व्यक्तिगत पसंद के आधार पर तनाव और पूर्व-खिंचाव सेटिंग्स को मैन्युअल रूप से समायोजित कर सकते हैं, जिससे विभिन्न ऑपरेटिंग शिफ्टों के बीच अत्यधिक असंगत रैपिंग गुणवत्ता हो सकती है।
किसी कंपनी को अर्ध-स्वचालित से पूर्ण स्वचालित रैपर में कब अपग्रेड करना चाहिए?
किसी सुविधा को उपकरण परिवर्तन पर गंभीरता से विचार करना चाहिए जब वे लगातार प्रति घंटे 30 से 40 पैलेट से अधिक हों। अन्य प्रमुख संकेतकों में अस्थिर रूप से उच्च श्रम लागत का अनुभव करना, पैकेजिंग स्टेशन पर लगातार फोर्कलिफ्ट ट्रैफिक जाम से पीड़ित होना, बार-बार क्षतिग्रस्त माल ढुलाई रिपोर्ट प्राप्त करना, या मशीनरी को सीधे मोटर चालित, हाथों से मुक्त कन्वेयर लाइन में एकीकृत करने की आवश्यकता शामिल है।
क्या मैन्युअल रैपिंग की तुलना में अर्ध स्वचालित स्ट्रेच रैपर फिल्म को बचाता है?
हां, यह मैनुअल हैंड-रैपिंग की तुलना में काफी अधिक सामग्री बचाता है क्योंकि यह संचालित प्री-स्ट्रेच कैरिज का उपयोग करता है जो प्लास्टिक की उपज को अधिकतम करता है। हालाँकि, यह अभी भी पूरी तरह से स्वचालित मशीन की तुलना में काफी अधिक फिल्म बर्बाद करती है। यह विसंगति मुख्य रूप से मैन्युअल कटिंग के कारण होती है, जिसके परिणामस्वरूप अक्सर अनावश्यक रूप से लंबी फिल्म की पूंछ होती है, और नियंत्रण कक्ष को समायोजित करने वाले मानव ऑपरेटरों द्वारा असंगत पूर्व-खिंचाव उपयोग होता है।
पूरी तरह से स्वचालित स्ट्रेच रैपर में अपग्रेड करने का वास्तविक आरओआई क्या है?
निवेश पर रिटर्न तीन मुख्य चैनलों के माध्यम से प्राप्त होता है: मैन्युअल बांधने और काटने के लिए आवश्यक समर्पित श्रम घंटों को समाप्त करना, फोर्कलिफ्ट निष्क्रिय समय को काफी कम करना, और लगातार 250-300% पूर्व-खिंचाव आवेदन के माध्यम से फिल्म उपज को अधिकतम करना। उच्च मात्रा वाले संयंत्र के लिए, ये संयुक्त बचत अक्सर मशीन के लिए 12 से 18 महीनों के भीतर भुगतान कर देती है।
क्या अर्ध-स्वचालित रैपर अनियमित या अत्यधिक भारी भार संभाल सकता है?
मानक अर्ध-स्वचालित टर्नटेबल रैपर आम तौर पर अत्यधिक भारी या अनियमित वस्तुओं जैसे बड़े पेपर रोल या शीर्ष-भारी उपकरण के लिए अनुपयुक्त होते हैं। घूमने वाले टर्नटेबल द्वारा उत्पन्न केन्द्रापसारक बल अस्थिर भार को टिपने का कारण बन सकता है। इन अनुप्रयोगों के लिए, भारी उत्पाद को स्थिर रखने के लिए रेडियल रैपर या रोटरी आर्म रैपर जैसी विशेष स्वचालित मशीनरी की आवश्यकता होती है, जबकि फिल्म कैरिज इसके चारों ओर घूमती है।


